专业概述
无人驾驶航空器系统工程属于航空航天类本科专业,面向低空经济产业发展需求,融合航空工程、自动控制、电子信息、人工智能、计算机技术多学科交叉,聚焦无人机系统总体设计、飞控开发、导航制导、系统集成、测试验证与行业应用,培养具备复杂工程问题解决能力的本科层次工程技术人才,打通 “理论‑仿真‑实操‑科研创新” 完整培养链条,服务无人机研发企业、科研院所、航空单位、行业应用机构人才需求。
人才培养方向
系统设计方向聚焦总体方案、结构、动力匹配与系统集成,培养结构工程师和总体研发工程师;飞控与智能导航方向聚焦嵌入式飞控、导航定位、感知避障、ROS与机器视觉,培养飞控软件工程师和导航算法工程师;测试与运维方向聚焦整机调试、故障诊断、性能测试与适航基础,培养测试工程师和系统运维工程师;集群与行业应用方向聚焦蜂群协同、任务规划及航测遥感、巡检等载荷应用,培养集群开发工程师和行业解决方案工程师,核心是覆盖“设计—飞控—测试—应用”四类岗位能力。
专业核心课
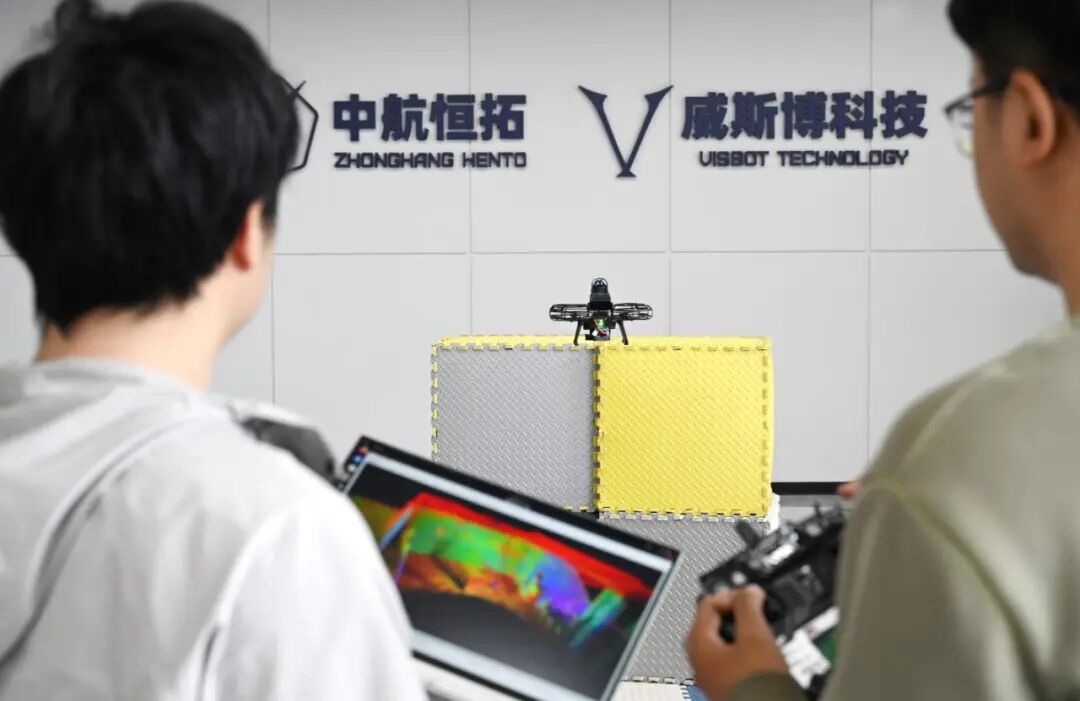
无人机飞行原理与性能、无人机总体设计、无人机飞行控制系统、无人机通信与导航、无人机动力系统、无人机结构设计、无人机地面站与任务规划、无人机载荷技术、无人机系统仿真、人工智能与机器视觉、无人机集群协同技术。
就业发展方向
研发类:无人机总体设计工程师、飞控嵌入式开发工程师、导航算法工程师、结构研发工程师;测试技术类:无人机系统测试工程师、整机调试与故障诊断工程师;行业应用类:巡检 / 测绘无人机技术支持、地面站开发、行业解决方案技术工程师;科研深造:高校、科研院所无人机相关方向读研,从事无人机前沿技术研究。
专业实践教学体系与实训场景
构建认知实训→装调测试→仿真开发→智能算法→集群科研创新阶梯式实践教学体系,实现从基础认知到本科科研创新的递进培养,配套校内实训室 + 室外飞行实训场。
核心实训模块
无人机认知与拆装调实训:掌握多旋翼无人机机械结构、动力系统、电气链路,完成整机拆解、装配、接线、静态调试;训练故障排查,理解硬件底层原理,对应课程:无人机系统构造、无人机装调实训。
飞行仿真与操控实训:虚拟仿真飞行训练、地面站任务规划仿真、故障仿真复现,降低真机损耗风险;完成航线规划、任务载荷模拟,对接地面站与任务规划课程。
飞控嵌入式开发实训:飞控硬件二次开发,传感器标定、PID 调参、导航算法验证,Linux/ROS 环境搭建,代码烧写‑硬件测试闭环训练,支撑飞控系统课程实验。
智能感知与机器视觉实训:目标识别、障碍物检测、SLAM 建图、视觉避障,完成 AI 模型部署到无人机机载平台,对接人工智能、机器视觉课程实验。
蜂群集群协同实训:多机通信、协同定位、编队飞行,集群任务调度算法验证,面向本科科研、毕业设计、创新竞赛,支撑前沿集群技术教学科研。
实训场地分区建议
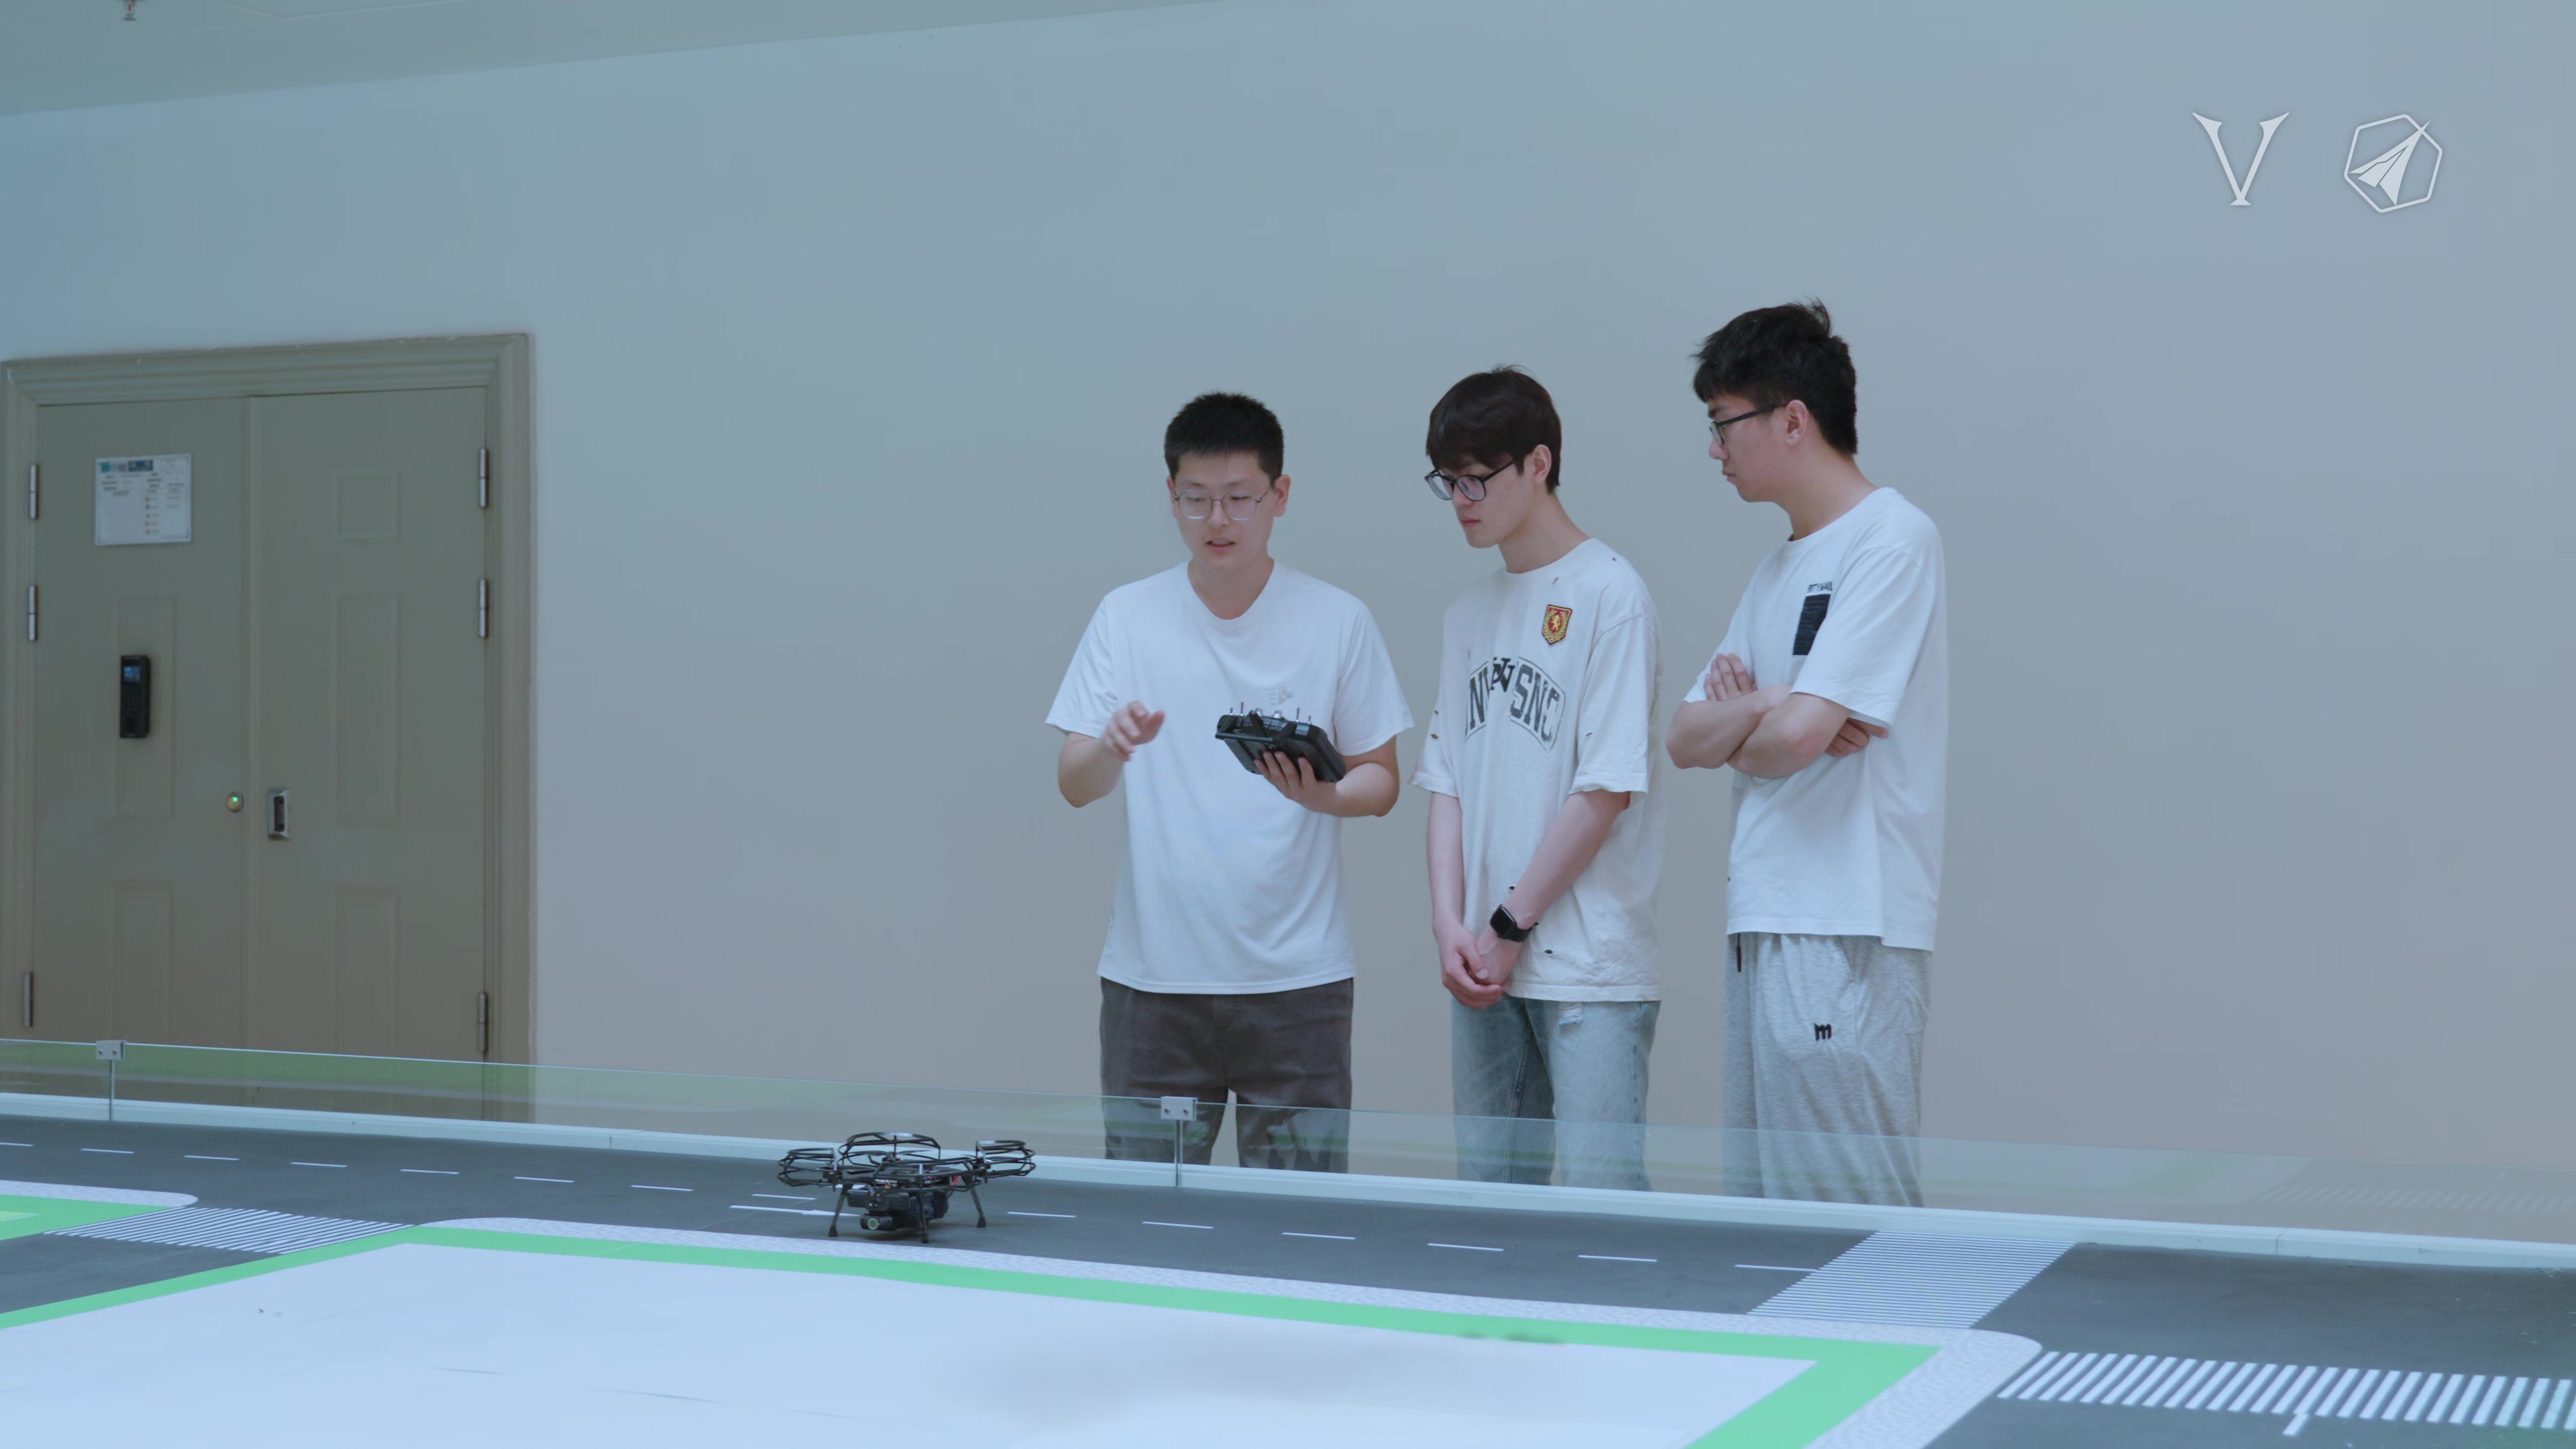
理论教学区、装调维修工位区、仿真开发机房区、室内飞行测试区、设备存放区,配套合规室外飞行实训场地。
中航恒拓一体化建设服务
中航恒拓提供无人驾驶航空器系统工程本科专业全套产教融合建设服务,覆盖实训室规划、硬件设备、课程教学资源、师资培训、全周期运维保障完整闭环。
实训室整体规划方案
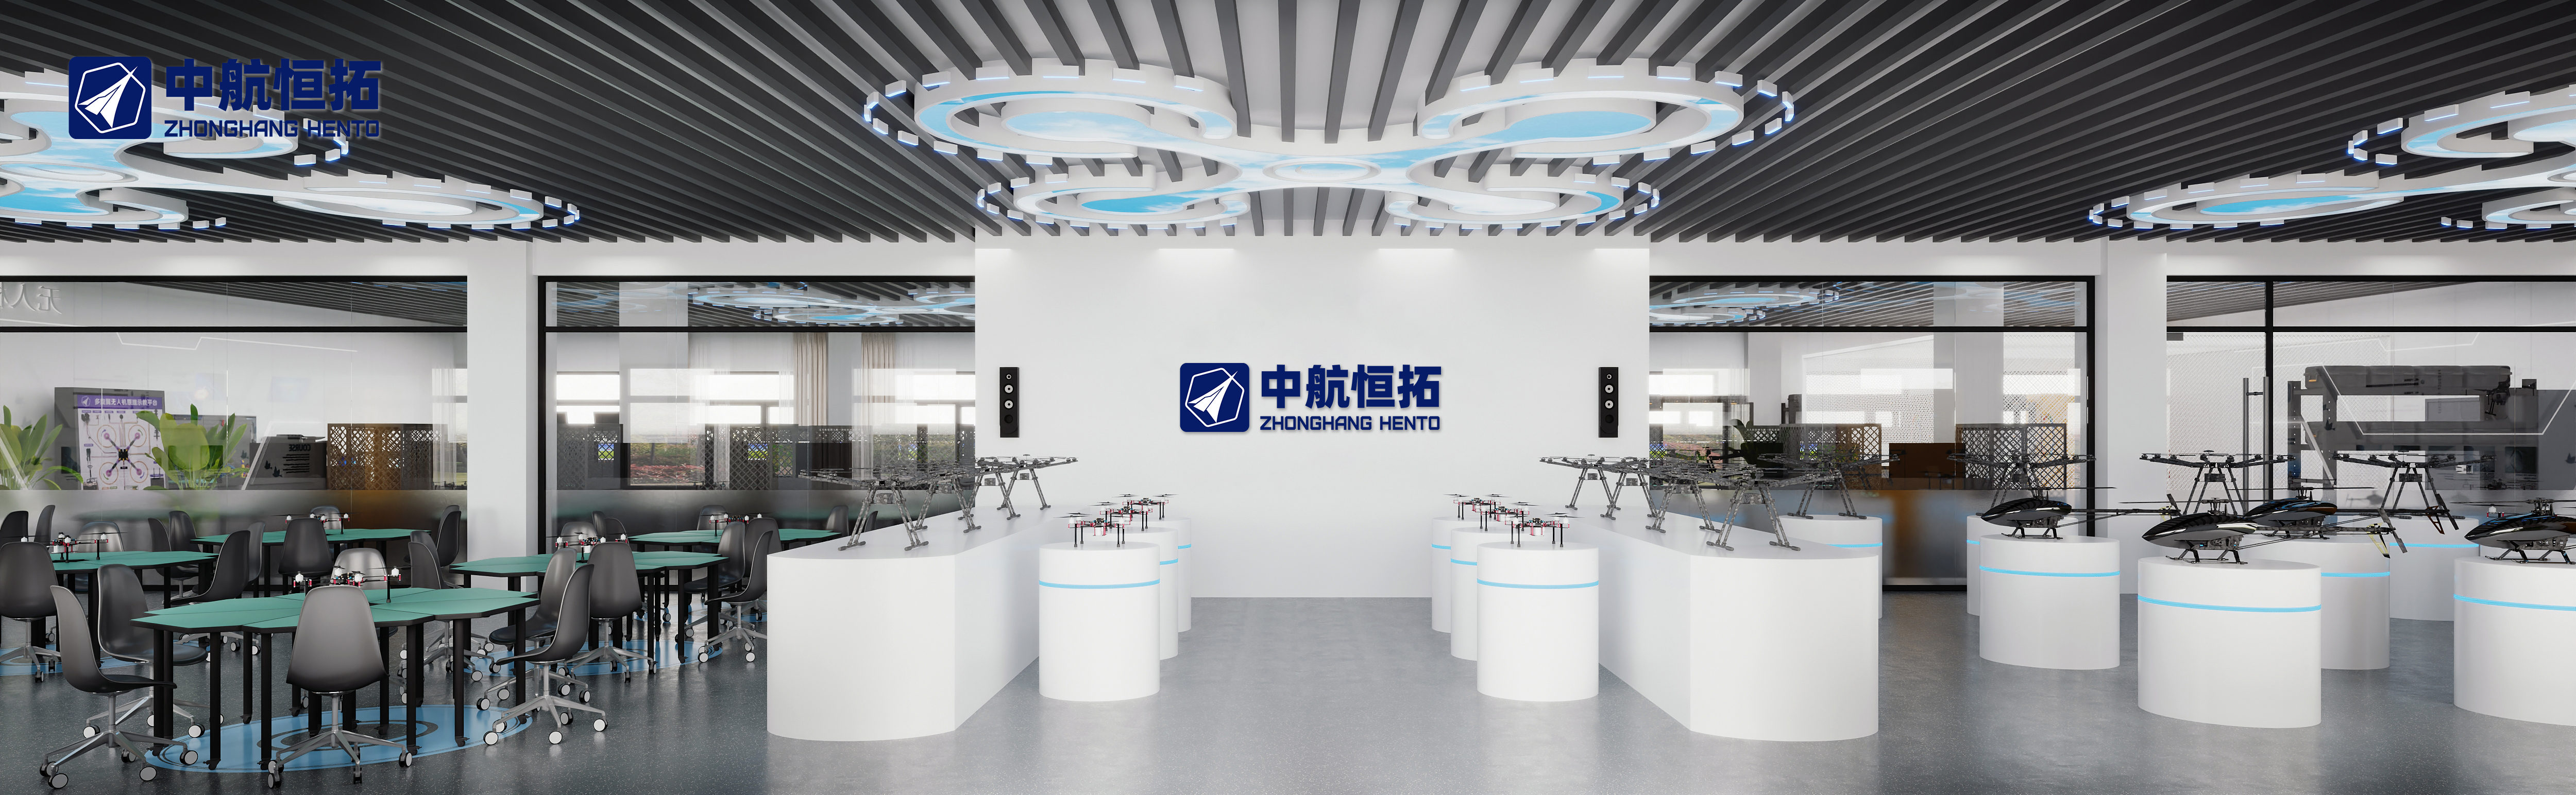
依据学校办学定位、招生规模、培养方向,输出实训室整体布局、工位数量、场地面积;区分基础教学实验室、飞控开发实验室、AI 智能无人机创新实验室、集群科研实验室,兼顾日常教学、课程实验、本科毕业设计、学科竞赛、教师科研;配套室外实训场建设指导,提供场地安全规范、飞行管控方案,规避安全风险。
核心实训设备
设备兼顾教学安全性与科研开放性,硬件开源可二次开发,满足本科教学 + 科研创新双重需求。
拆装调基础实训:HT380 拆装调教学无人机、多旋翼无人机原理示教平台、装调维修工具套件、故障检修实训平台。
仿真与地面站:无人机虚拟仿真实训系统、地面站任务规划教学软件。
软件飞控与智能开发:嵌入式飞控开发平台、AI视觉自主导航开源无人机(OWL 系列)。
集群科研创新:猫头鹰 mini3 蜂群无人机集群系统,用于编队协同算法开发与验证。
课程资源与教学支持
配套提供无人机概论、航空气象、飞行原理、装调技术等专业教学课程资源,同时提供师资培训等服务,协助院校完善实践教学体系,保障实训教学有序开展。
全周期服务保障
提供从方案设计、安装部署、操作培训到售后维护的全周期服务,建立快速响应的技术支持机制,确保实训设备稳定运行,为专业建设与教学开展提供持续保障。